26.1 [Мещерский И.В. Задачи по теоретической механике. // Изд-во. «Лань», 2008]
В шахте равноускоренно опускается лифт массой m=280 кг. В первые 10 сек. он проходит 35 м. Найти натяжение каната, на котором висит лифт.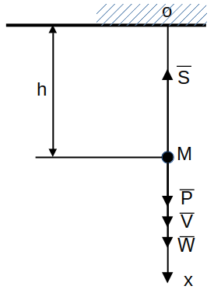
Вариант №21 (из сборника Колебания механических систем: пособие по выполнению РГР / Г.Т. Алдошин, Н.Н. Дмитриев и др..; Балт. гос.техн. ун-т.-СПб., 2016.- 79 с.)
Однородное зубчатое колесо массой «m» и радиусом «r» находится во внешнем зацеплении с неподвижным колесом радиуса  .
К оси подвижного колеса прикреплены две пружины (одинаковые), концы которых B и C расположены на горизонтальном диаметре неподвижного колеса. При  пружины находятся в свободном состоянии.
Пренебрегая весом кривошипа «ОА», определить:
является положением устойчивого равновесия. при нулевых начальных условиях если на кривошип действует момент  , где
 — период свободных колебаний системы.
Вариант №14 из сборника Колебания механических систем: пособие по выполнению РГР / Г.Т. Алдошин, Н.Н. Дмитриев и др..; Балт. гос.техн. ун-т.-СПб., 2016.- 79 с.)
Окружность радиусом R равномерно вращается с угловой скоростью  вокруг вертикальной оси O.
По окружности может скользить без трения материальная точка M, имеющая массу m.
 , если ось вращения окружности O движется поступательно вдоль оси
 с постоянным ускорением w,а
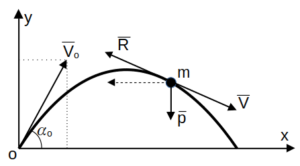
Решить задачу (6.4) с учётом силы сопротивления воздуха движению, пропорциональной скорости тела.  , где m — масса тела, k — постоянный коэффициент (k>0).


№ 8.24 (Из сб. И,В. Мещерский «Задачи по теоретической механике»/ «Лань», 2008.,448 с.)
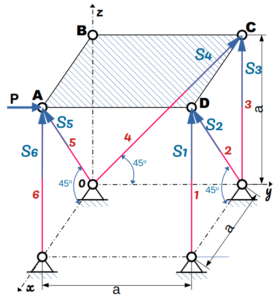
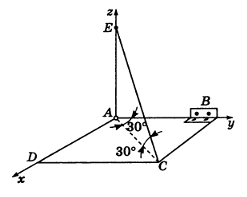 Однородная прямоугольная рама веса 200 Н прикреплена к стене при помощи шарового шарнира A и петли B и удерживается в горизонтальном положении веревкой CE, привязанной в точке C рамы и к гвоздю E, вбитому в стену на одной вертикали с A, причем ∠ECA=∠BAC=30°. Определить натяжение веревки и опорные реакции.


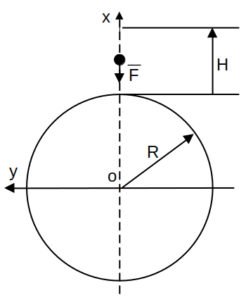 Определить, какую направленную вверх наименьшую скорость
 надо сообщить телу, чтобы оно поднялось на высоту H.


 плоскости

 плоскости

 плоскости


 к горизонту со скоростью
 . Определить уравнение траектории тела. Силами сопротивления пренебречь. Оси
 изображены на рисунке.

